Research
Selected projects, from my Ph.D. work in photogrammetric computer vision through to perception and localization for autonomous driving.
Map Learning, Localization and Navigation Learning map representations that let an agent localize and navigate from its own motion. 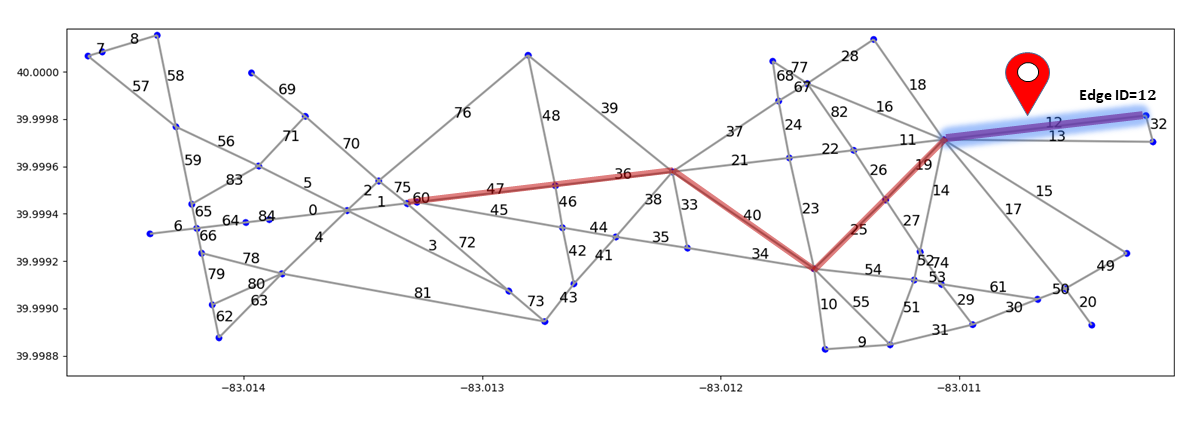 Localization using Deep Topological Maps Casting map-based localization as variable-length time series classification over motion trajectories.
 Multivariate Time Series Classification CNN and RNN architectures for classifying multivariate sensor time series.
 Structural Image Detection and Classification Transfer learning with CNNs for multi-class detection of structural elements and damage.
 Multi-modal Semantic Labeling Fusing RGB and depth in encoder–decoder CNNs for pixel-wise scene labeling.
 Camera Motion Estimation and Structure from Motion Recovering camera pose and 3D scene structure from unstructured consumer-camera imagery. Object Detection Detecting and localizing objects in images and video with deep networks.
Localization using Deep Topological Maps Casting map-based localization as variable-length time series classification over motion trajectories. Multivariate Time Series Classification CNN and RNN architectures for classifying multivariate sensor time series. Structural Image Detection and Classification Transfer learning with CNNs for multi-class detection of structural elements and damage. Multi-modal Semantic Labeling Fusing RGB and depth in encoder–decoder CNNs for pixel-wise scene labeling. Camera Motion Estimation and Structure from Motion Recovering camera pose and 3D scene structure from unstructured consumer-camera imagery. Object Detection Detecting and localizing objects in images and video with deep networks.